Robotic and AI systems
for Clients.
We design and build robotics and AI systems
for real-world requirements.
Project
3D Odometry
Vision-based 3D odometry precisely estimates position and orientation in real time, with localization validated in real operating environments.
What we do
Our Technologies
Real-Time Visual Odometry
Estimate motion trajectories in real time from camera images alone, calculating reliable position changes without additional sensors.
3D Environment Mapping
Reconstruct indoor spaces precisely and generate reliable maps from images collected during navigation.
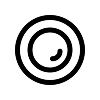
Localization for Humanoid Robots
Vision-based localization designed for walking robots provides high accuracy and stability in real environments.
Humanoid V-SLAM
Odometry
Precise Vision-Based Localization
- Requirements:
- Accurate odometry and localization
- Our Work:
- Localization research using optical flow sensors
SLAM algorithms using depth cameras
(Rtabmap, ORB-SLAM3)
(IsaacROSVisulSLAM)
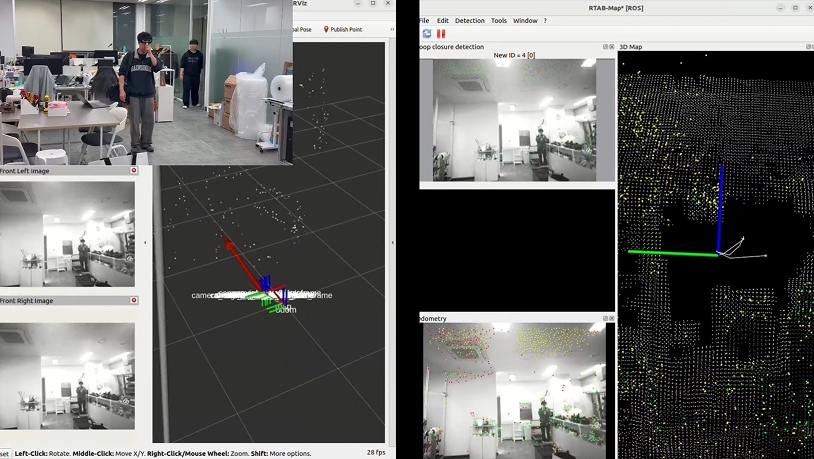 Odometry testing with RTAB-Map