2026 모방학습 워크샵 1차
로봇 개발자 워크샵에 오세요!
2일완성
모방학습, 주행관제 경험자가 되자!
CLASS1 : 모방학습 [매진]
CLASS2 : ROS2 Nav2 & Open RMF
CLASS1과 CLASS2는 별도 신청입니다. 관심 있는 CLASS를 선택해 주세요!
워크샵 주제
Class1
매진
Physical AI – 모방학습
사람의 동작을 로봇이 모방·학습하는 Physical AI 기술 체험.
모방학습 파이프라인을 직접 구성하고 실습합니다.
Class2
ROS2 Nav2 & Open RMF
ROS2 기반 Nav2 자율주행부터 Open RMF 다중 로봇 Fleet 관제까지.
실제 환경 운용 시나리오를 2일 집중 실습합니다.
참가 및 안내
[Class1] 모방학습 매진
- 교육 일정 : 2026.02.23(월) ~ 2026.02.24(화)
- 교육 시간 : 오전 10시 ~ 오후 6시
- 교육 장소 : 경기도 안양시 동안구 벌말로 80, 더에이치타워919 B1 회의실 (관리사무소 옆)
- 정원 : 15명 (선착순)
- 참가 비용 : 1인 55만원 (VAT 포함)
[Class2] ROS2 Nav2 & Open RMF
- 교육 일정 : 2026.03.07(토) ~ 2026.03.08(일)
- 교육 시간 : 오전 10시 ~ 오후 6시
- 교육 장소 : 경기도 안양시 동안구 벌말로 80, 더에이치타워919 802호
- 정원 : 15명 (선착순)
- 참가 비용 : 1인 55만원 (VAT 포함)
주의사항
- 두 CLASS 공통 장소 안내 : 길 건너편 더에이치타워와 혼동 주의하시기 바랍니다.
- 본 워크샵은 Ubuntu 24.04가 설치된 개인 노트북이 필요합니다.
권장 사양 : i7급 CPU, 메모리 16GB 이상 - 주차는 가능하지만 주차비 지원은 어려운 점 참고 부탁드립니다.
주말의 경우 무료 진입 가능
이런 분께 추천합니다!
ROS2를 배웠지만 실제 로봇 운용 경험이 없는 분
Physical AI / 모방학습을 직접 구현해보고 싶은 분
다중 로봇 관제 시스템에 관심 있는 개발자
로봇 분야 취업·창업을 준비 중인 학생 및 연구자
사용 장비
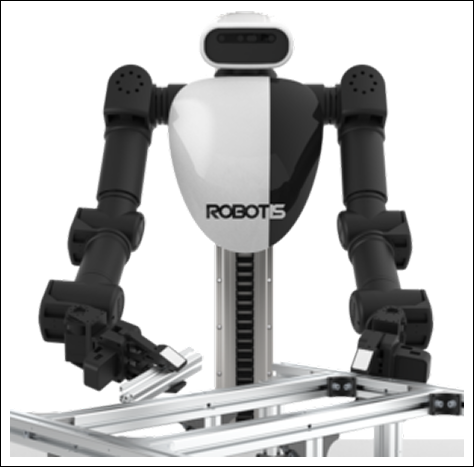
[Robotis] AI Worker
Physical AI 기반 양팔 로봇
- Physical AI 기반 모방학습 실습
- 최대 7 DOF × 2 양팔 구성
- 실시간 원격 조작 및 데이터 수집
- ROS2 지원 / MoveIt2 연동
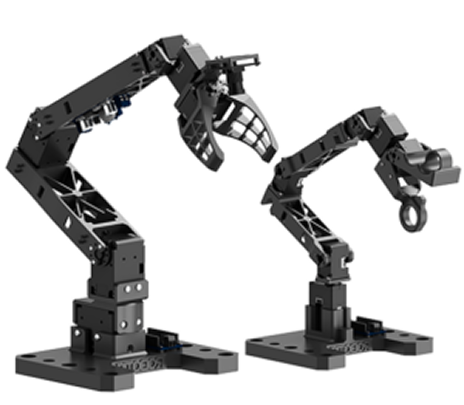
[Robotis] OMX
자율주행 모바일 로봇
- Nav2 기반 자율주행 실습 플랫폼
- LiDAR + Camera 센서 내장
- Open RMF Fleet 연동 지원
- ROS2 Jazzy 공식 지원
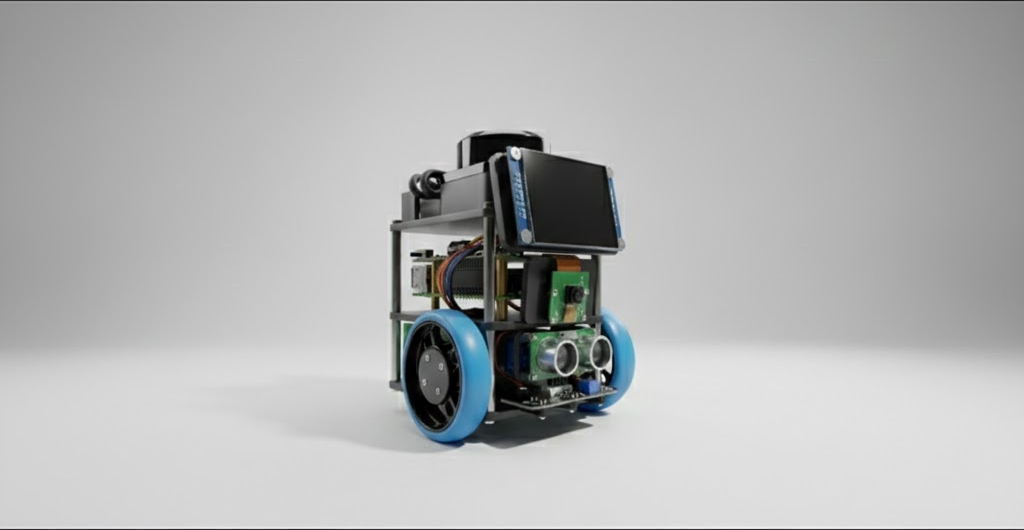
[PinkLAB] Pinky Pro
고성능 교육용 로봇
- 핑크랩 자체 개발 교육용 모바일 로봇
- ROS2 기반 운영 환경
- OpenRMF 연동 가능
수업 내용
[Class1]
Physical AI – 모방학습
매진
DAY 1 로봇 시스템 이해 & 데이터 수집 8시간 · 이론 30% / 실습 70%
| 시간 | 주제 | 교육 내용 | Key Point |
|---|---|---|---|
| 2h | 로봇 시스템 개요 |
모방학습과 Physical AI 개념 소개 로봇 시스템 구성 요소 이해 교육용 로봇 하드웨어 소개 개발 환경 세팅 및 확인 |
IL 개념 & 시스템 이해 |
| 2h | OMX-AI 구조 및 제어 이해 |
OMX-AI 로봇 아키텍처 분석 관절 구조 및 제어 인터페이스 이해 Python 기반 로봇 제어 기초 OMX-AI 기본 제어 실습 |
OMX-AI & 로봇 제어 |
| 2h | 리더-팔로워 기반 Teleoperation |
리더-팔로워 Teleoperation 원리 이해 실시간 로봇 원격 조작 구현 Teleoperation 실습 |
Teleoperation & 원격 조작 |
| 2h | Teleoperation 기반 데이터셋 구축 |
데이터셋 구조 설계 (관측 이미지 + 관절 데이터) Teleoperation 기반 데이터 수집 파이프라인 데이터 품질 검증 및 관리 데이터셋 수집 실습 |
데이터 수집 & 품질 관리 |
DAY 2 모델 학습 & 성능 개선 8시간 · 학습 · 추론 · 개선
| 시간 | 주제 | 교육 내용 | Key Point |
|---|---|---|---|
| 2h | 수집 데이터 로드 및 모델 학습 |
수집 데이터 전처리 및 로드 LeRobot 기반 모방학습 모델 구조 이해 모델 학습 파이프라인 구성 및 실행 모방학습 모델 학습 실습 |
모델 학습 & 파이프라인 |
| 2h | 추론 결과 기반 엣지케이스 수집 |
학습된 모델 추론 및 로봇 동작 확인 실패 사례(엣지케이스) 분석 추가 데이터 수집 전략 수립 추론 실행 및 엣지케이스 수집 실습 |
추론 & 엣지케이스 |
| 2h | 데이터셋 보완 및 추가 학습 |
엣지케이스 기반 데이터셋 보강 데이터 증강 및 추가 학습 실행 보완 데이터 학습 및 재추론 실습 |
데이터 보강 & 재학습 |
| 2h | 성능 평가 및 결과 분석 |
모델 성능 정량·정성 평가 개선 전후 비교 분석 실제 로봇 적용 시 고려사항 논의 최종 성능 평가 및 시연 |
평가 & 결과 분석 |
[Class2]
ROS2 Nav2 & Open RMF
Day1 · 실물 로봇 기반 SLAM & Nav2
- 로봇의 구동 메커니즘 & ROS2 통신 환경 이해
- 로봇이 주행하는 실제 공간 매핑 (SLAM)
- 최적화된 Nav2 자율주행 환경 구축
- Python API로 목적지 전달 & 모니터링 실습
Day2 · Open-RMF 다중 로봇 통합 관제
- 관제 시스템 이해 & 정교한 트래픽 맵 구축
- 시뮬레이션 기반 Open-RMF 연동 실습
- 실물 로봇 RMF 등록 & HW 정보 공유
- Web Dashboard로 자동 경로 최적화 & 충돌 방지 운영