From Human Intent
to Robotic Action
사람의 의도를 로봇의 행동으로 전환하는
탁상형 · 장갑형 · 집게형 리드 디바이스
Introduce Product
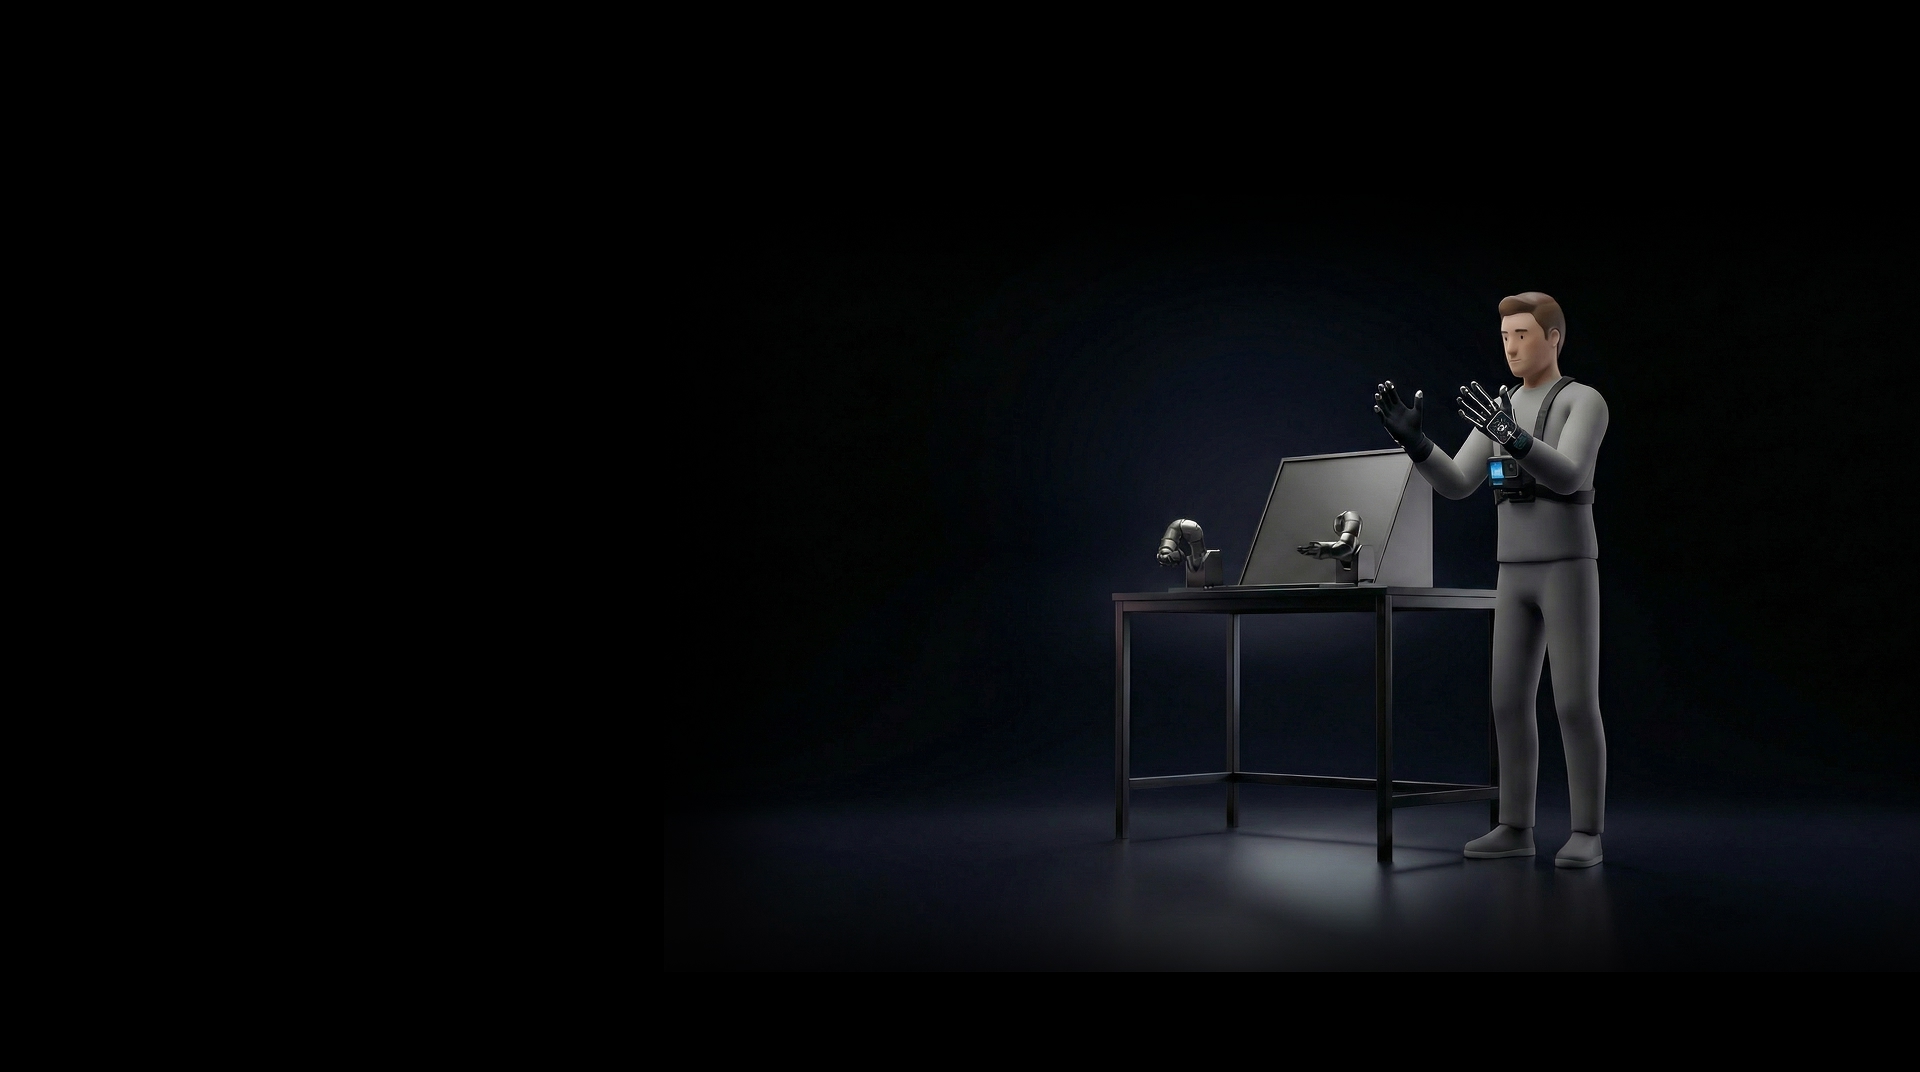
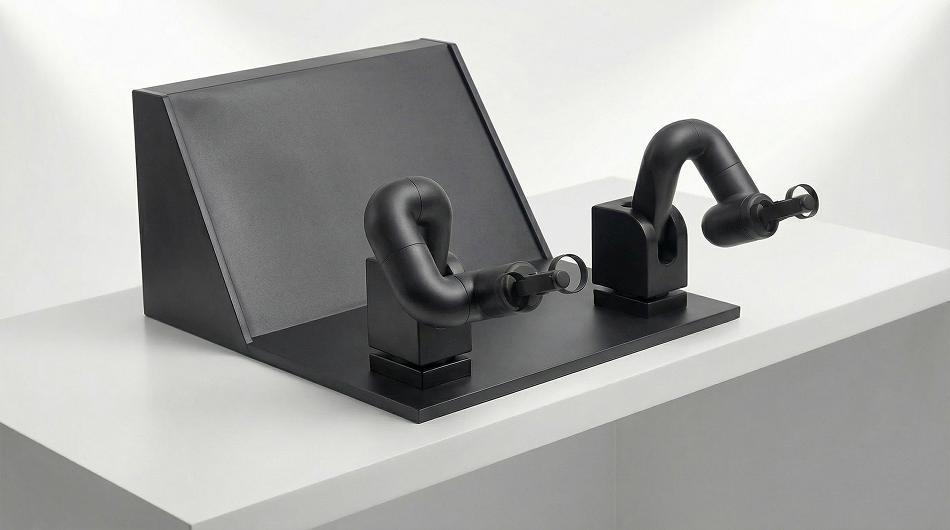
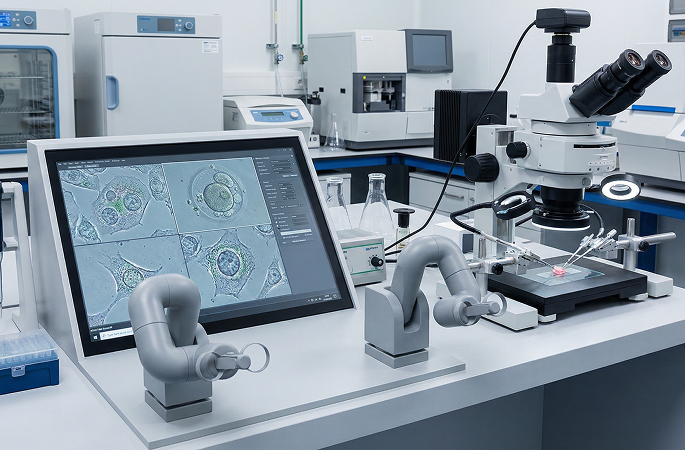
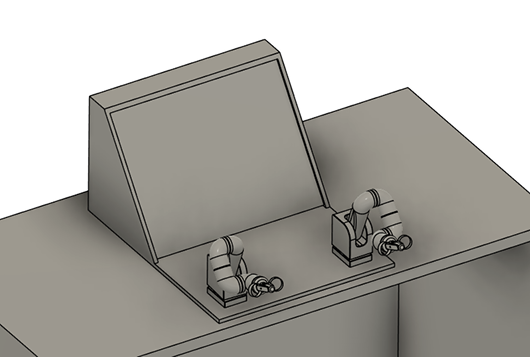
탁상형 리드 디바이스
책상 위의 두 핸들을 직접 움직여 로봇 팔에 동작을 전달합니다. 손에 익숙한 조작으로 양팔 작업을 시연하고, 로봇이 따라 배울 동작을 만들어 보세요.
- 책상 위에 거치하는 양손 조작 장치
- 핸들 움직임으로 로봇 팔 동작 시연
- 원격 조작과 모방학습 데이터 수집에 활용
Main Functions
활용 방법
직관적인 양팔 조작
두 손으로 핸들을 움직이며 로봇 팔의 동작을 지시합니다. 양팔을 함께 사용하는 작업을 직접 시연할 수 있습니다.

원격 작업 시연
작업자의 조작을 로봇에 전달하여 집기와 이동 등 다양한 작업 동작을 구성합니다.
모방학습 데이터 수집
사람이 시연한 동작을 학습 데이터로 활용하여 로봇이 작업을 따라 배우는 과정을 실습합니다.
Execute with
Precision
탁상형 리드 디바이스로 손의 움직임을 로봇 작업에 연결하세요.
Photos
참고 이미지



주요 사양 및 활용
| 사용 형태 | 탁상 거치형 |
|---|---|
| 조작 방식 | 양손 핸들 입력 |
| 주요 활용 | 로봇 팔 원격 조작 · 작업 시연 |
| 학습 활용 | 모방학습용 시연 데이터 수집 |
Introduce Product
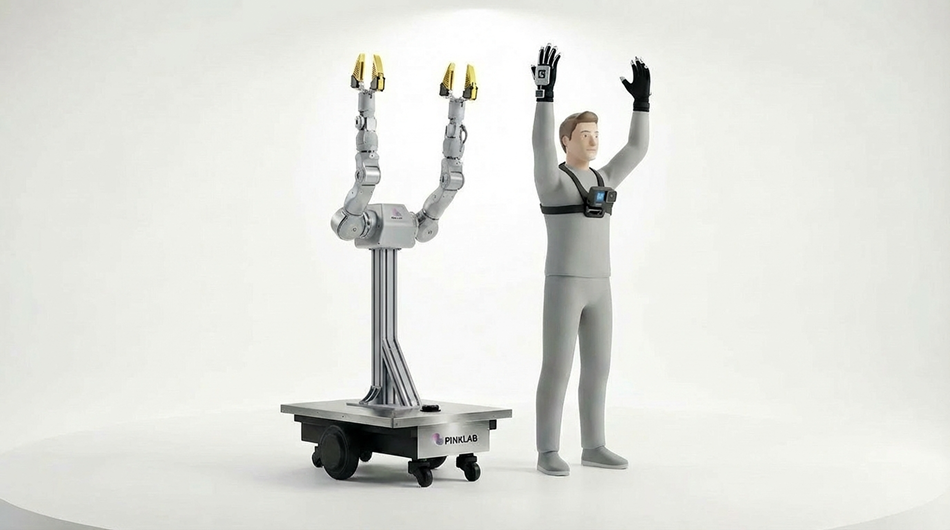
장갑형 리드 디바이스
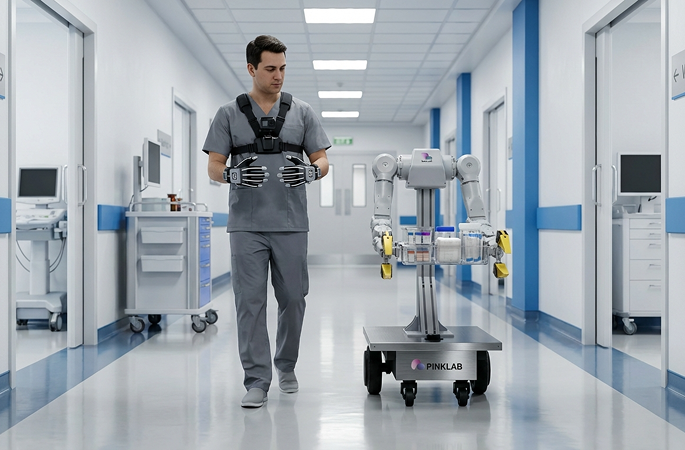
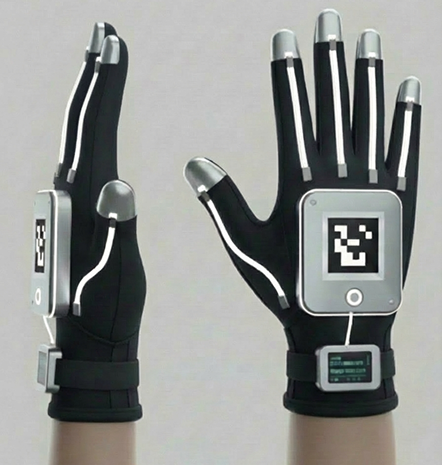
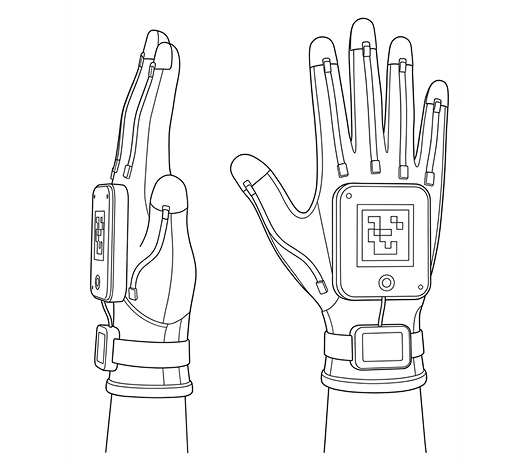
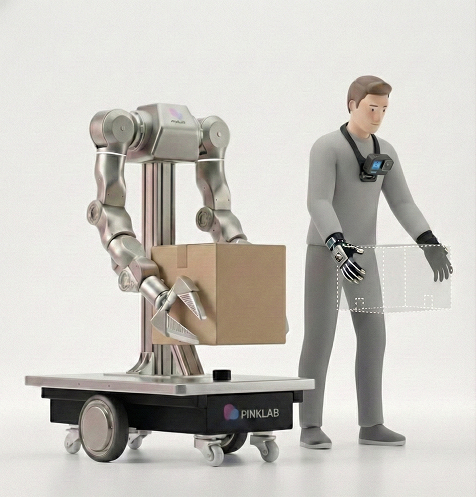
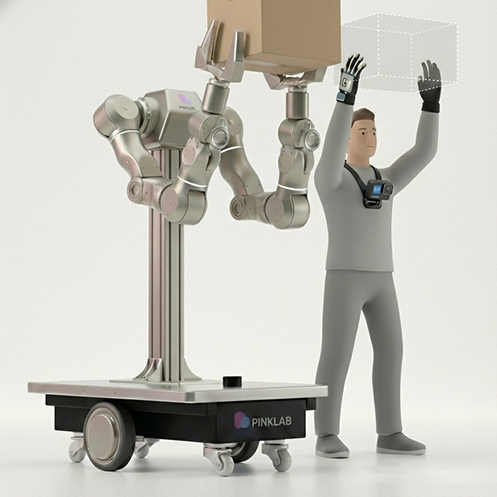
장갑을 착용하고 손과 팔을 움직여 로봇의 동작을 시연합니다. 작업자의 자연스러운 손동작을 로봇 조작으로 연결하는 착용형 리드 디바이스입니다.
- 손에 착용하는 장갑형 조작 장치
- 손과 팔의 움직임을 활용한 동작 시연
- 양팔 로봇 조작과 모방학습에 활용
Main Functions
활용 방법
손동작 전달
작업자의 손과 팔 움직임을 로봇 동작에 연결하여 작업 과정을 직접 보여 줍니다.
착용형 조작
장갑을 착용한 상태에서 움직이며 로봇에 동작을 전달합니다. 손의 움직임을 중심으로 조작 과정을 구성합니다.
작업 동작 시연
양손으로 물체를 다루는 동작을 시연하고, 로봇의 원격 조작과 모방학습에 활용합니다.
Execute with
Precision
장갑형 리드 디바이스로 자연스러운 손동작을 로봇에 전달하세요.
Photos
참고 이미지
주요 사양 및 활용
| 사용 형태 | 장갑 착용형 |
|---|---|
| 조작 방식 | 손과 팔의 움직임 입력 |
| 주요 활용 | 양팔 로봇 조작 · 작업 시연 |
| 학습 활용 | 모방학습용 시연 데이터 수집 |
Introduce Product
집게형 리드 디바이스
손에 쥐고 움직이며 집기와 놓기를 시연하는 리드 디바이스입니다. 마커 기반 위치·자세 추적과 집게 개폐 입력을 함께 활용해, 양손 작업을 로봇 조작과 모방학습으로 연결합니다.
- 집기·놓기를 위한 집게 개폐 입력
- 카메라·시각 마커 기반 위치·자세 추적
- 양손용 2개 구성 · PC와 USB 유선 연결

Main Functions
활용 방법
집게 개폐 입력
집게의 개폐 입력과 장치의 이동 동작을 함께 활용해 물체를 잡고 옮기는 작업을 시연합니다.
마커 기반 동작 추적
카메라로 장치의 시각 마커를 관찰해 위치와 자세를 추적합니다. 손에 쥔 장치의 움직임을 로봇 작업의 시연에 활용합니다.
양손 시연과 모방학습
좌우 집게를 함께 사용해 양손 작업을 시연합니다. 집기·옮기기·놓기 동작을 모방학습용 시연 데이터로 연결합니다.
Execute with
Precision
손으로 시연하고, PinkLAB Studio에서 로봇 학습으로 이어가세요.


주요 사양 및 활용
| 그립 자유도 | 개당 1자유도(1-DOF) · 집게 개폐 |
|---|---|
| 동작 추적 | 카메라·시각 마커 기반 위치·자세 추적 |
| 장치 연결 | PC와 USB 유선 연결 |
| 기본 구성 | 집게형 리드 디바이스 2개 · 양손용 |
| 주요 활용 | 원격 조작 · 양손 작업 시연 |
| 학습 활용 | 모방학습용 시연 데이터 수집 |
Software
리드 디바이스와 함께하는 PinkLAB Studio

PinkLAB Studio
집게형 리드 디바이스와 PinkLAB Studio로 양팔 로봇의 움직임을 배워 보세요. 앱을 다운로드하고 집기·놓기 실습을 이어가세요.


