움직임 맞추기
실제 진자를 흔들어 관찰한 움직임을 시뮬레이션과 비교합니다. 두 환경의 반응을 맞추는 과정을 익힙니다.
펜듈럼으로 쉽게 시작하는
시뮬레이션과 실제 로봇 제어 학습
Introduce Product
가상 환경에서 학습한 AI를 실제 로봇으로 옮기는 첫걸음, 펜듈럼과 함께 시작해 보세요.
펜듈럼은 진자를 세우고 균형을 유지하는 실습을 통해, 시뮬레이션과 현실의 차이를 배우는 Sim-to-Real 교육 플랫폼입니다.

Main Features
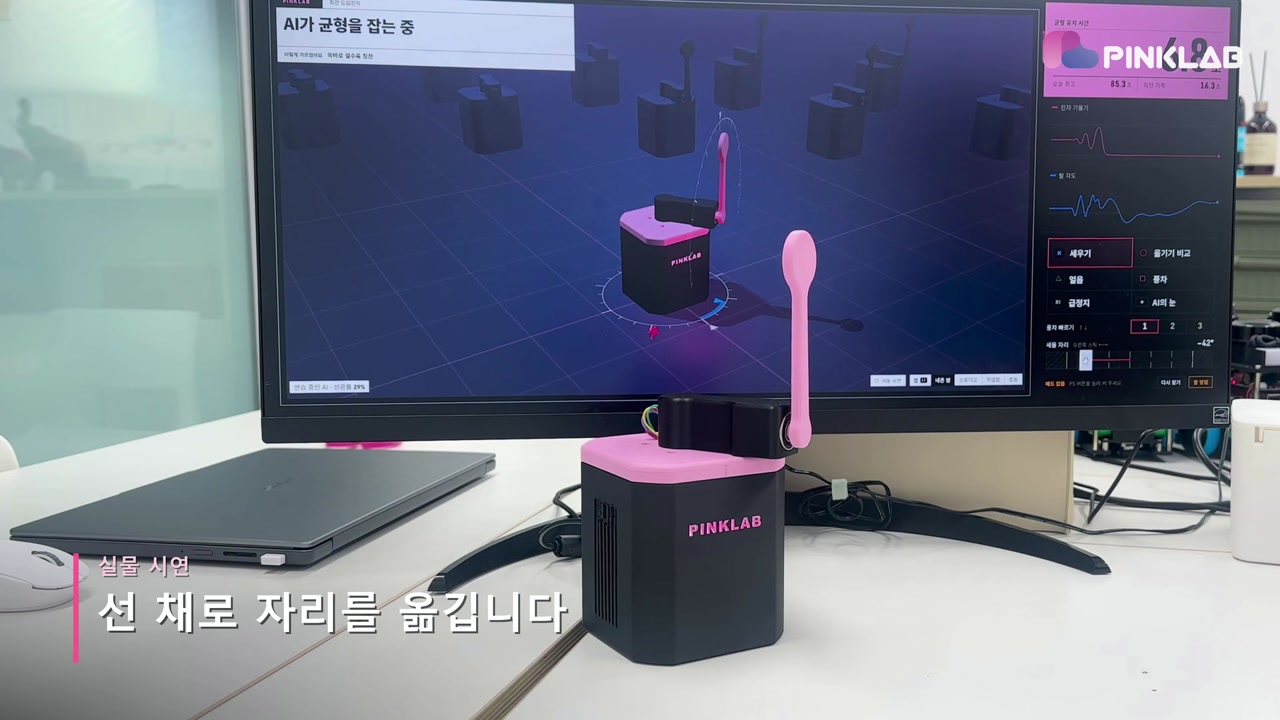
여러 펜듈럼을 가상 환경에서 동시에 움직이며, 진자를 세우고 균형을 유지하는 AI 제어를 학습합니다.
실제 진자의 움직임과 제어 타이밍을 가상 환경에 반영하고, 학습한 AI가 실제 펜듈럼에서도 동작하는지 확인합니다.
단순 이동과 AI 제어의 흔들림을 비교하고, 회전과 정지 동작을 실험하며 제어 결과를 살펴봅니다.
가상 환경의 반복 학습을 실제 로봇의 움직임으로 연결합니다.

Sim-to-Real
가상 환경에서 잘 움직이는 AI가 실제 로봇에서도 동작하려면 무엇이 필요할까요? 펜듈럼으로 움직임, 제어 주기, 센서 잡음, 환경 차이를 다루는 과정을 경험해 보세요.
Bridge the Gap
실제 진자를 흔들어 관찰한 움직임을 시뮬레이션과 비교합니다. 두 환경의 반응을 맞추는 과정을 익힙니다.
AI가 판단하는 간격을 실제 로봇의 동작 주기와 맞춥니다. 가상과 현실에서 제어 타이밍을 맞추는 이유를 배웁니다.
센서 값에 잡음을 더한 환경에서 학습합니다. 측정값이 완벽하지 않은 실제 환경에 대비하는 과정을 익힙니다.
조건이 조금씩 다른 가상 환경에서 반복 연습합니다. 하나의 환경을 넘어 실제 로봇으로 옮겨 가기 위한 학습을 경험합니다.
In Action
학습한 AI로 진자를 위로 세우고, 균형을 유지하는 동작을 확인합니다.
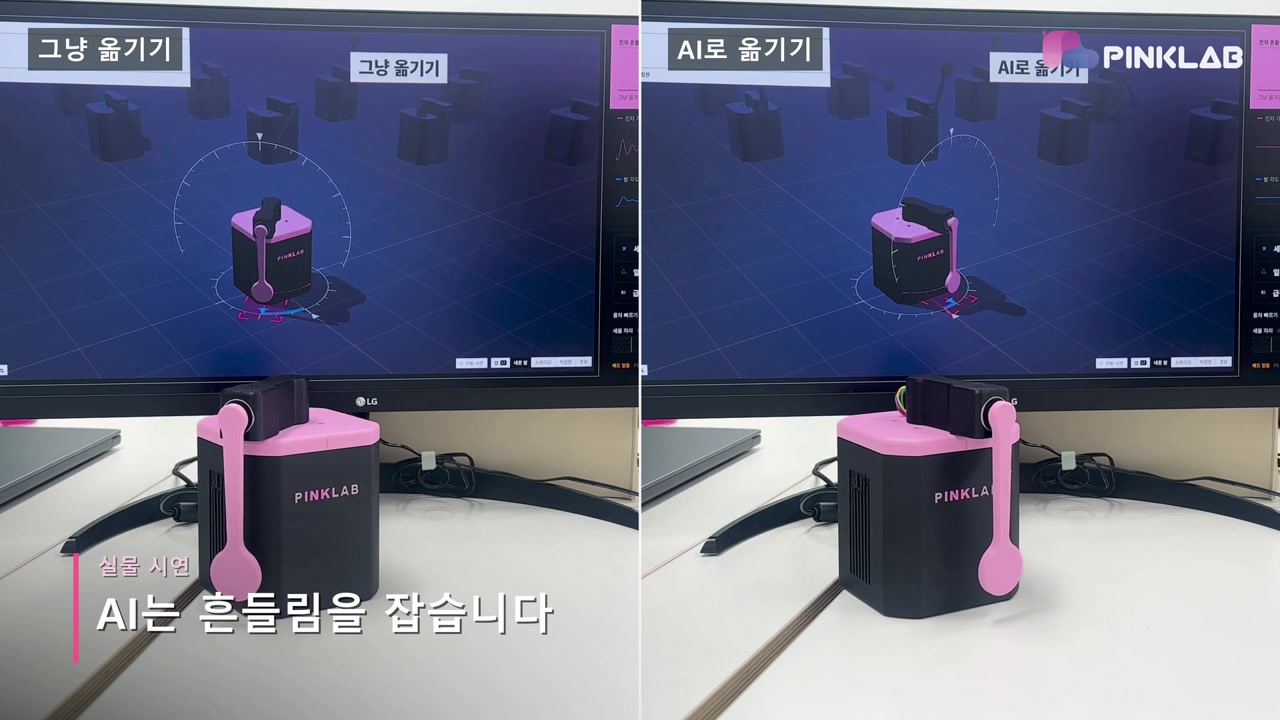
같은 이동 상황에서 단순 제어와 AI 제어가 만드는 흔들림의 차이를 살펴봅니다.
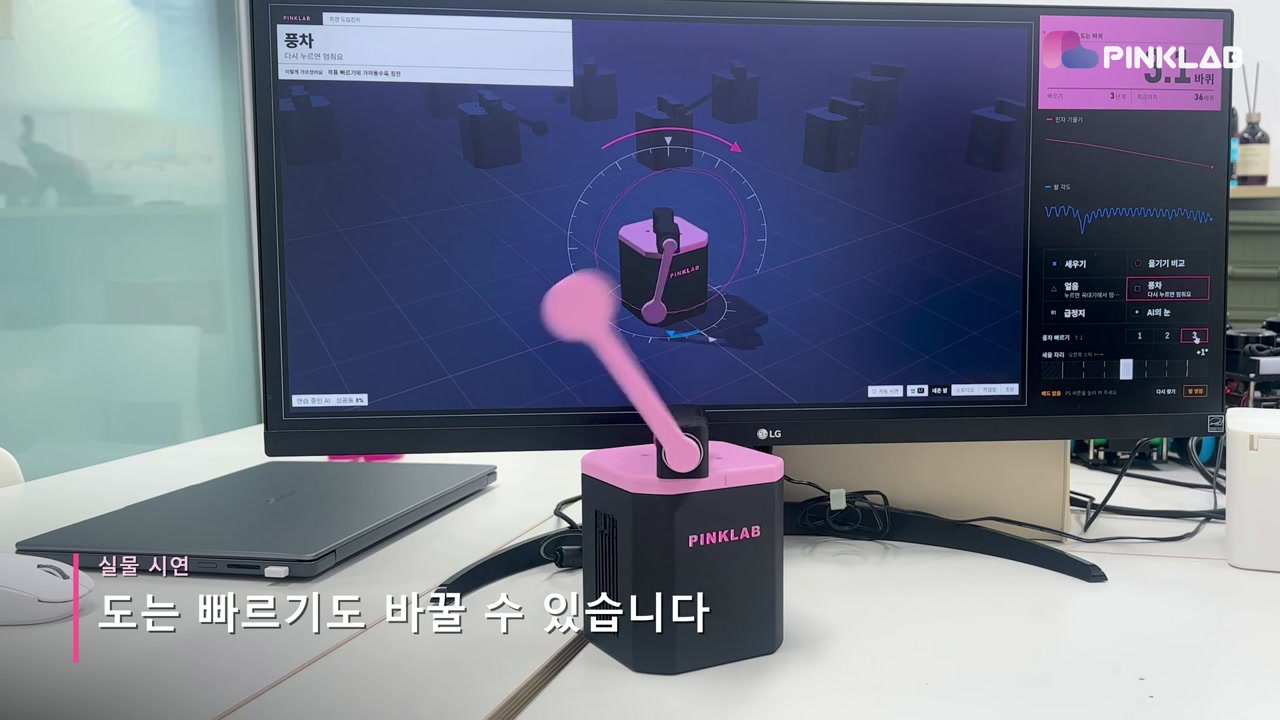
진자가 도는 빠르기를 바꾸며 목표 동작에 따른 제어 결과를 관찰합니다.

회전하던 진자를 위쪽에서 멈추고, 정지 상태로 전환하는 제어를 확인합니다.
Software

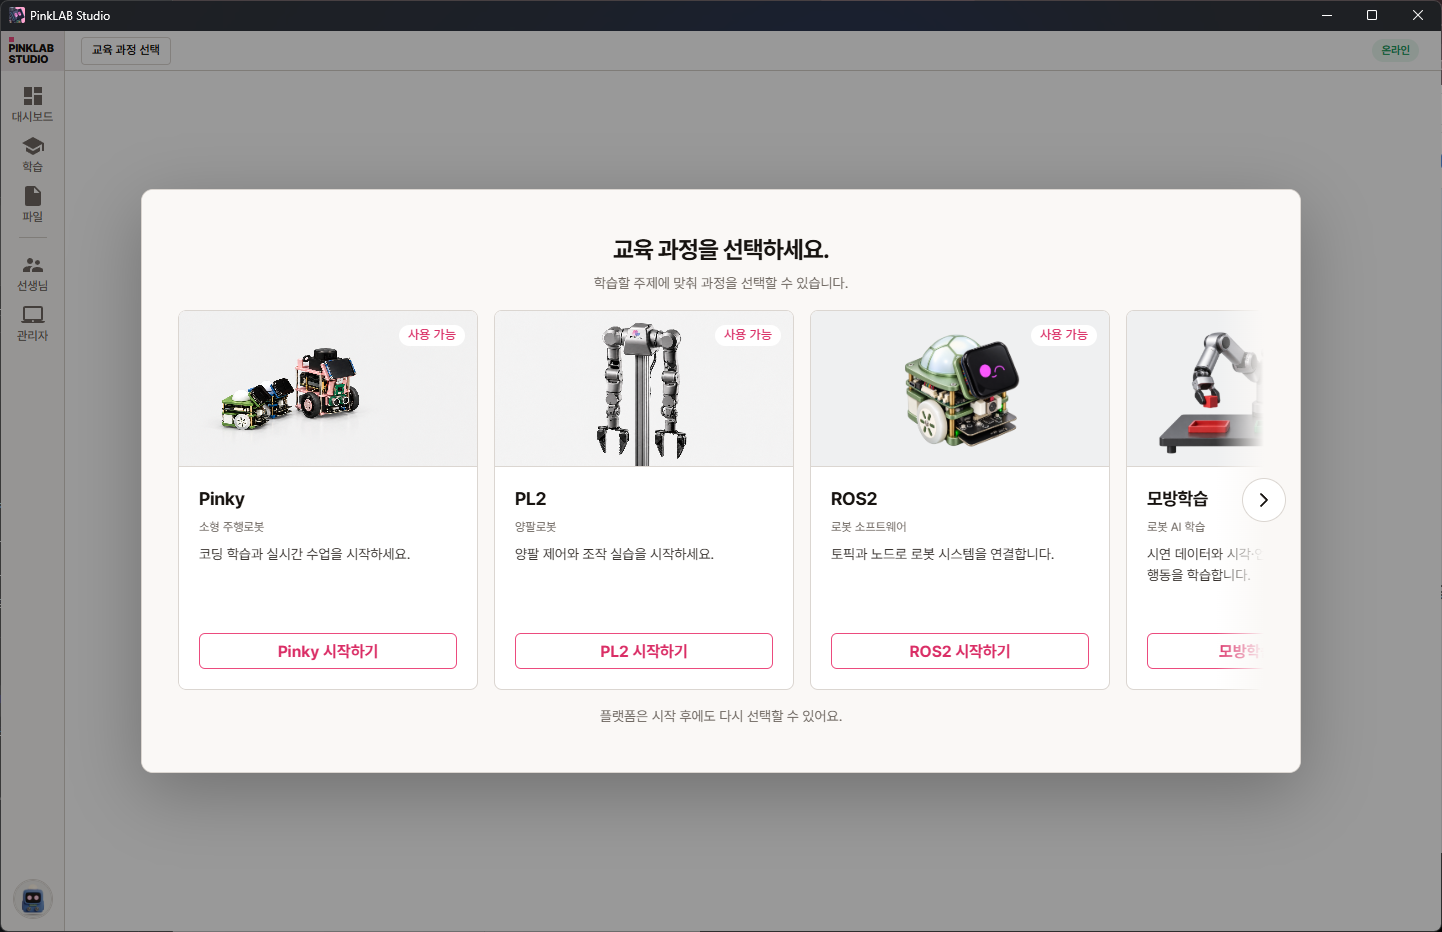
PinkLAB Studio에서도 펜듈럼을 다뤄볼 수 있습니다. 앱을 다운로드하고 Sim-to-Real 학습을 이어가세요.
v0.9.27
사용하시는 운영체제를 선택해 주세요.
지금은 베타 테스트 기간입니다. 사전에 협의를 마친 분은 아래 폼으로 가입을 요청해 주세요.
회원 가입 요청하기
아직 협의 전이라면 고객 문의에서
문의 종류를 핑크랩 스튜디오 베타테스트 회원 문의으로 선택해 남겨 주세요.
무료 버전 가입은 2026년 11월 정식 출시 때부터 가능합니다.
전체 파일 목록은 다운로드 서버에서 확인하실 수 있습니다.