Robotic and AI systems
for Clients.
현장 요구에 맞춘 로봇·AI 시스템을
설계하고 구현합니다.
Project
자율주행
실내·외 환경에서의 자율주행, 센서 융합, 시 스템 통합까지 프로젝트 경험을 기반으로 한 로봇 기술을 제공합니다.
What we do
제공하는 기술
AI 인지·주행 기술
딥러닝 기반 인지 기술로 주변 환경을 이해하고 상황에 맞는 지능형 주행 판단을 수행합니다.
실환경 기반 자율주행
실제 도로 환경에서 센서 기반 인지와 주행 제어를 결합하여 안정적으로 주행 가능한 자율주행 시스템을 구현합니다.
시뮬레이션 기반 자율주행
시뮬레이션 환경에서 자율주행 알고리즘을 설계 검증하여 개발 효율과 안정성을 높입니다.
고속도로 작업구간
안전 자율주행 로봇 개발
실제 고속도로 7km 구간 완주
- 의뢰 내용 :
- 도로 갓길 주행 로봇 개발
- 수행 내용 :
- 딥러닝 기반 차선 인식, ROS2 패키지 통합

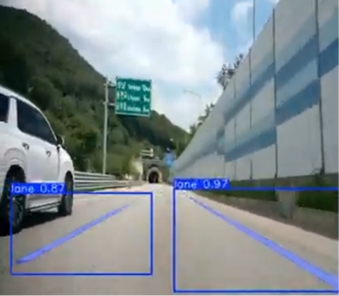 차선 인식
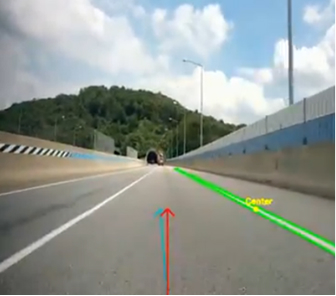 주행 알고리즘 개발
가상 시뮬레이션
Carla + Autoware
- 의뢰 내용 :
- Carla와 Autoware를 ROS2에서 사용하며 서비스를 개발하는 신규 팀 빌딩을 위해 필요한 환경 구축
- 수행 내용 :
- 메뉴얼 제작, 팀 빌딩
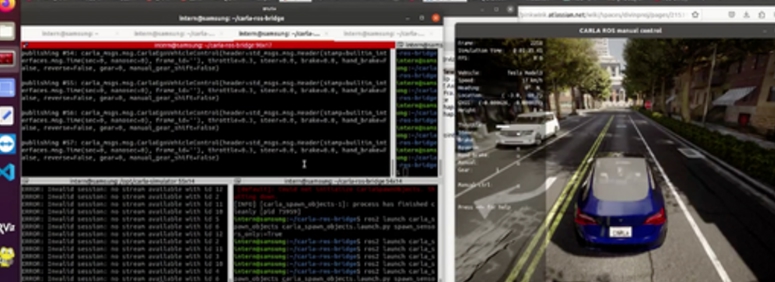 Carla ROS2 bridge 모습
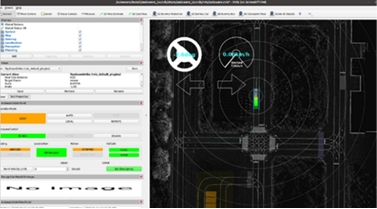 Planning Simulation
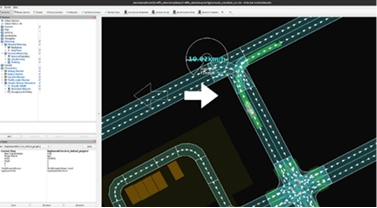 Autoware의 시나리오 런칭
딥러닝 기술 융합
골프 캐디 로봇 오너 팔로잉 기능
- 수행 내용 :
- 오너 팔로잉 기능
(페어웨이 위 이동, 홀 간 이동)
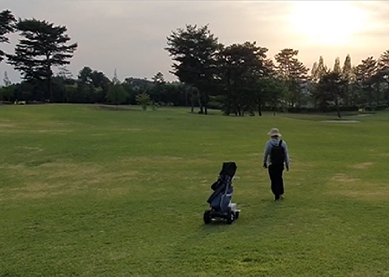 페어웨이 위 오너 팔로잉 하는 로봇
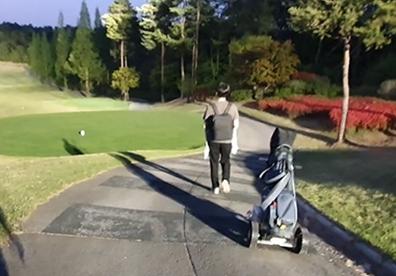 홀 간 이동 중 도로 위 오너 팔로잉 하는 로봇
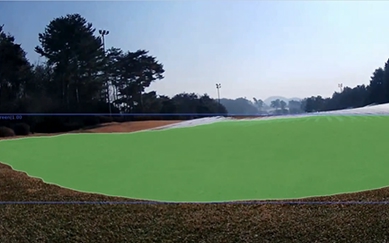 로봇 시점 : 그린 구역 인식
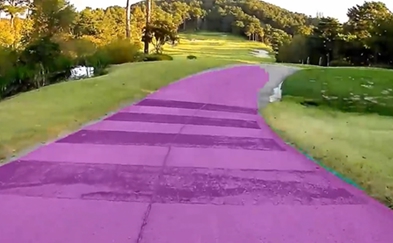 로봇 시점 : 도로 인식