Robotic and AI systems
for Clients.
현장 요구에 맞춘 로봇·AI 시스템을
설계하고 구현합니다.
Project
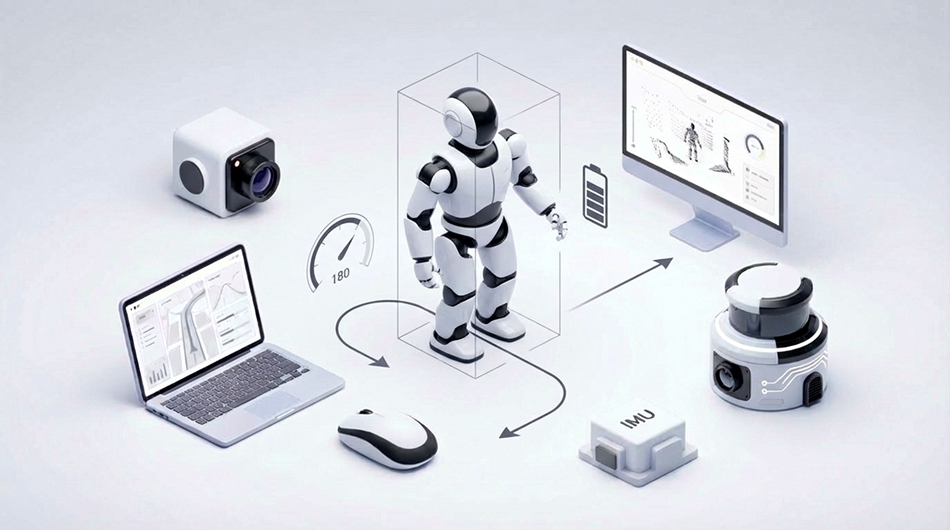
3D 오도메트리
비전 기반 3D 오도메트리로 실시간 위치·자 세를 정밀 추정합니다. 실제 이동 환경에서 검 증된 Localization 기술입니다.
What we do
제공하는 기술
실시간 비전 기반 Odometry
카메라 영상만으로 이동 경로를 실시간 추정하여 추가 센서 없이도 안정적인 위치 변화를 계산합니다.
3D 환경 매핑
주행 중 수집된 영상 데이터를 기반으로 실내 공간을 정밀하게 재구성하고 신뢰성 있는 지도를 생성합니다.
휴머노이드 적용 Localization
보행 환경을 고려한 비전 기반 위치 추정 기술로, 실제 환경에서도 높은 정확도와 안정성을 제공합니다.
휴머노이드 V-SLAM
Odometry
비전 기반 정밀 Localization
- 의뢰 내용 :
- 정확한 Odometry 측정 및 Localization
- 수행 내용 :
- Optical flow센서 이용 Localization 연구
깊이 기반 카메라를 통한 SLAM알고리즘
(Rtabmap, ORB-SLAM3)
(IsaacROSVisulSLAM)
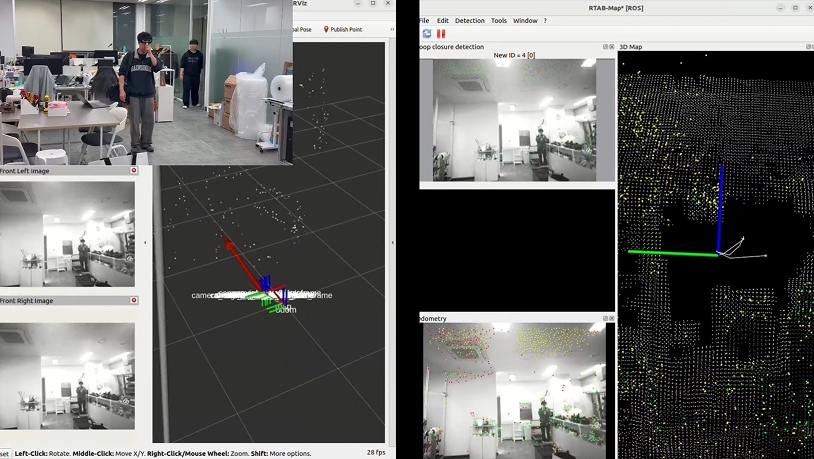 RTABMAP 알고리즘 Odometry 테스트